 网站首页
 机构概况
 新闻动态
 政务公开
 履职服务
 联系我们
为进一步推动机器人及智能装备检测技术研究,深化产学研检协同创新,4月16日,市质检院组织项目团队在钱江机器人有限公司正式启动“复杂工况下机器人机械臂位姿原位计量检测研究”科研项目。
项目启动现场,各成员单位围绕项目2026年度实施路径与重点目标任务进行了深入沟通。各方结合复杂工况环境下的机器人机械臂位姿动态特性、原位计量检测方法、数据融合与误差补偿机制等关键技术问题,明确了年度研究节点、分工安排及阶段性成果要求,为项目后续高质量推进奠定了坚实基础。
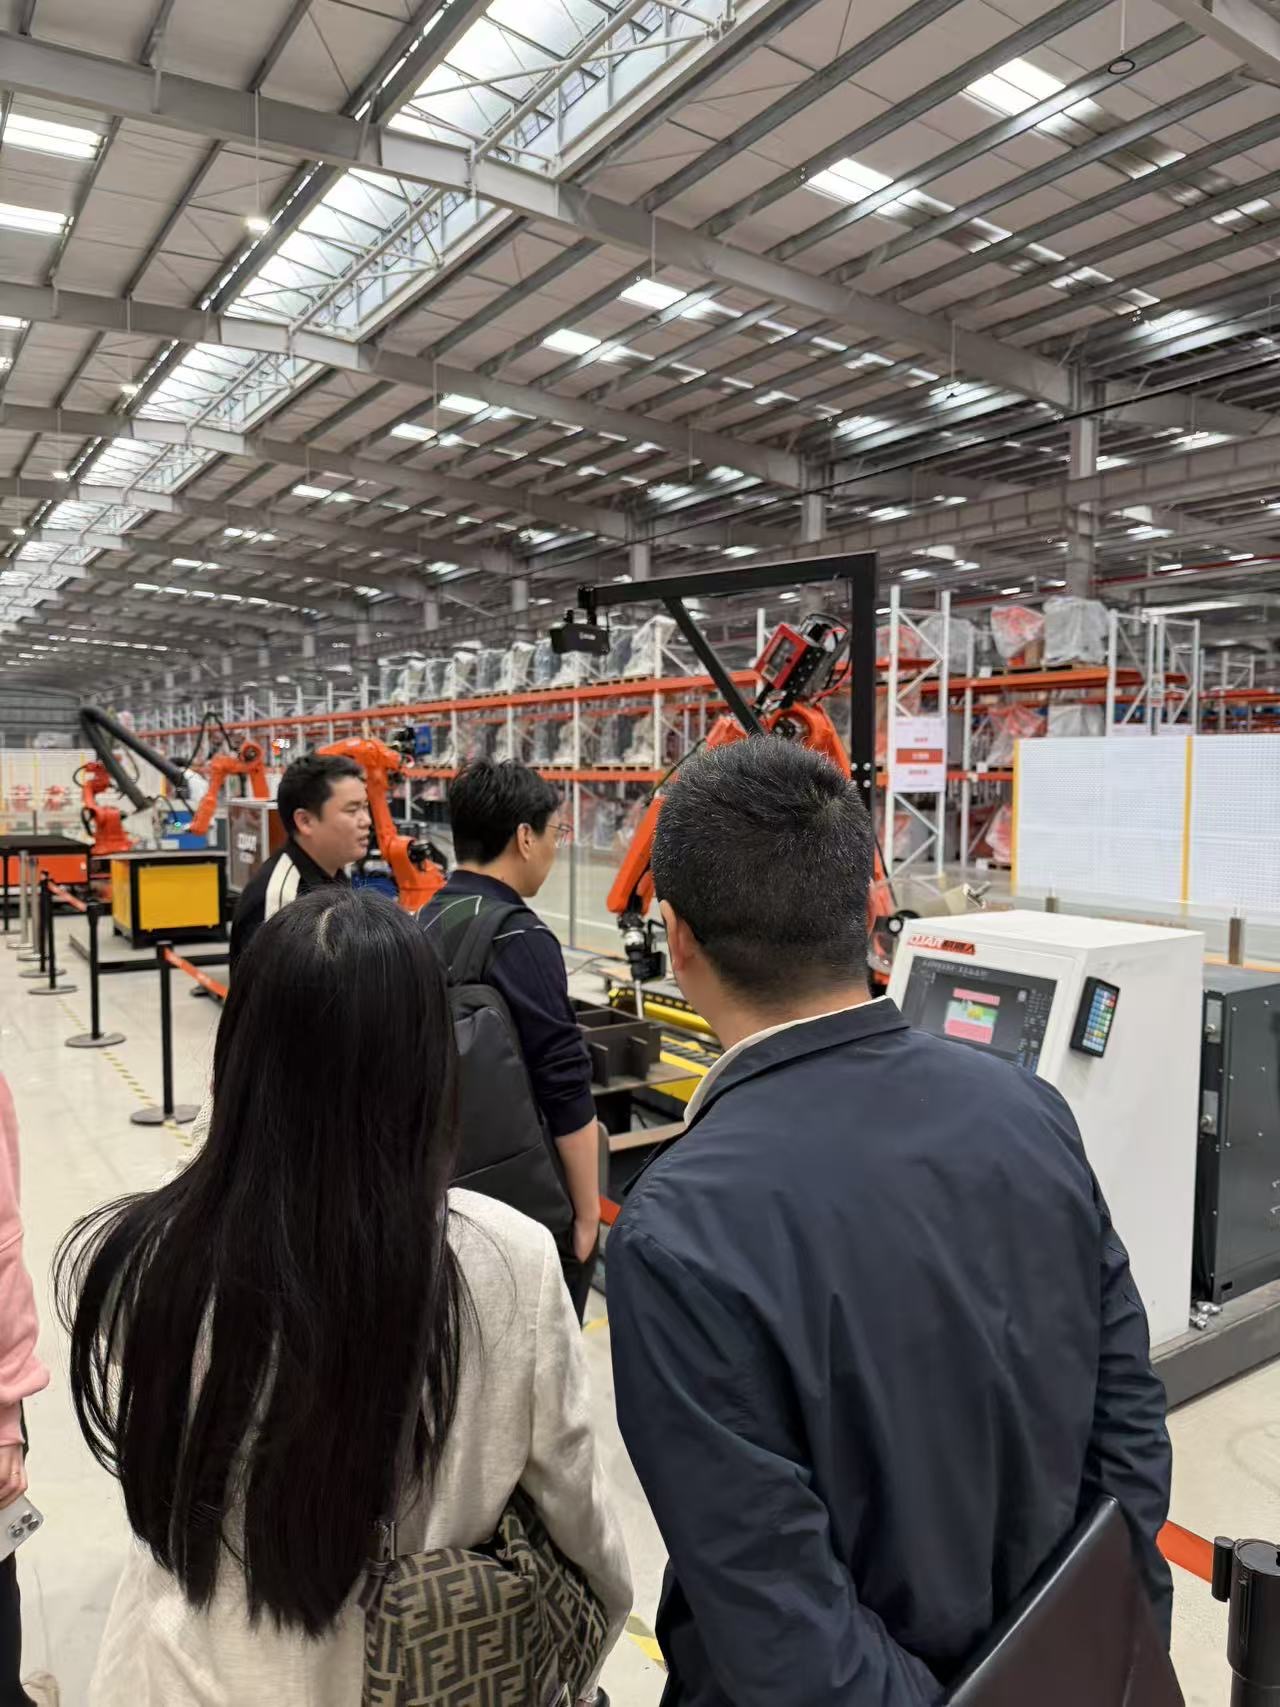
同时,各方实地参观了钱江机器人有限公司的机器人展厅及装配测试线,现场观摩了各类型工业机器人及智能装备的运行演示,进一步加深了对机器人本体结构、控制系统及典型应用场景的理解。
在此基础上,各方还立足物流装备产业智能化升级趋势,就机器人智能感知、在线计量检测、典型场景应用验证等方面展开交流,探讨了下一步在物流装备产业及机器人智能领域开展项目合作与技术转化的可能性。
此次项目启动,是市质检院在高端装备检测技术研究领域迈出的实质性一步。下一步,市质检院将继续发挥技术机构支撑作用,加强与高校、龙头企业的协同攻关,推动计量检测与智能制造深度融合,为智能装备检测领域高质量发展提供有力技术保障。